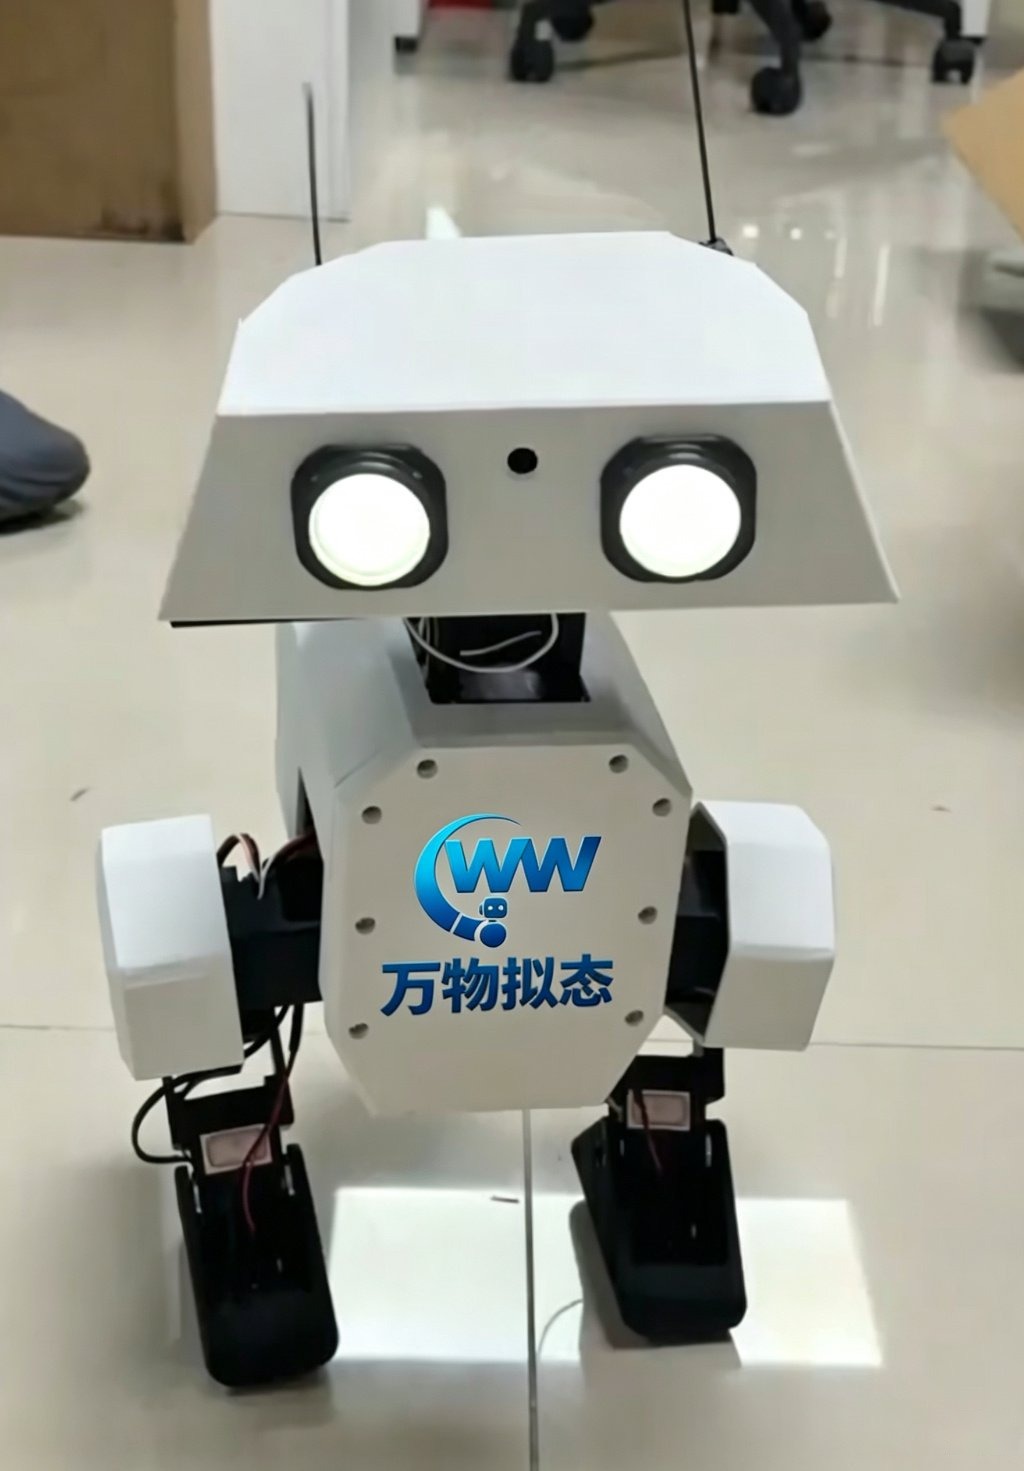
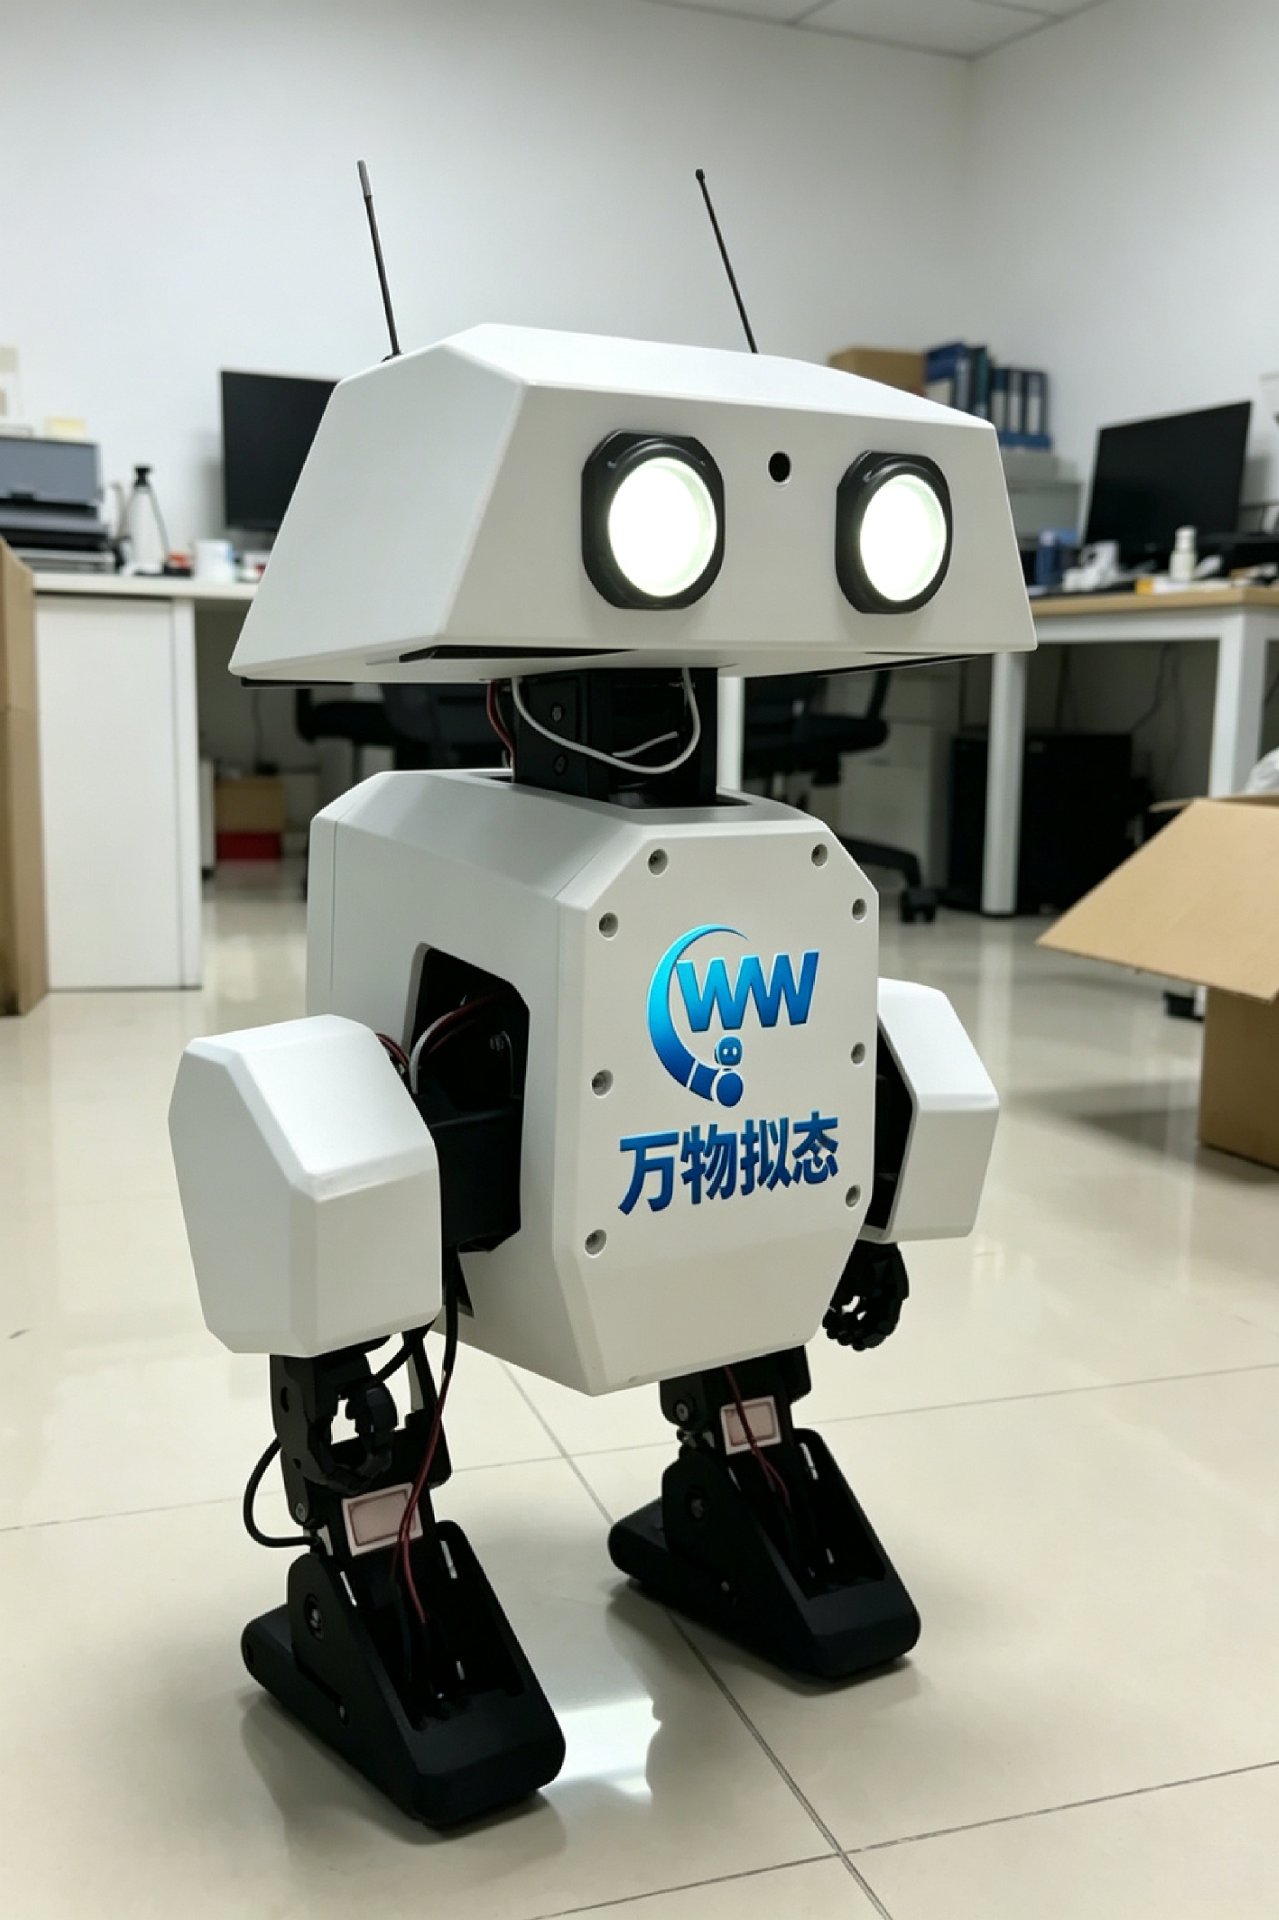
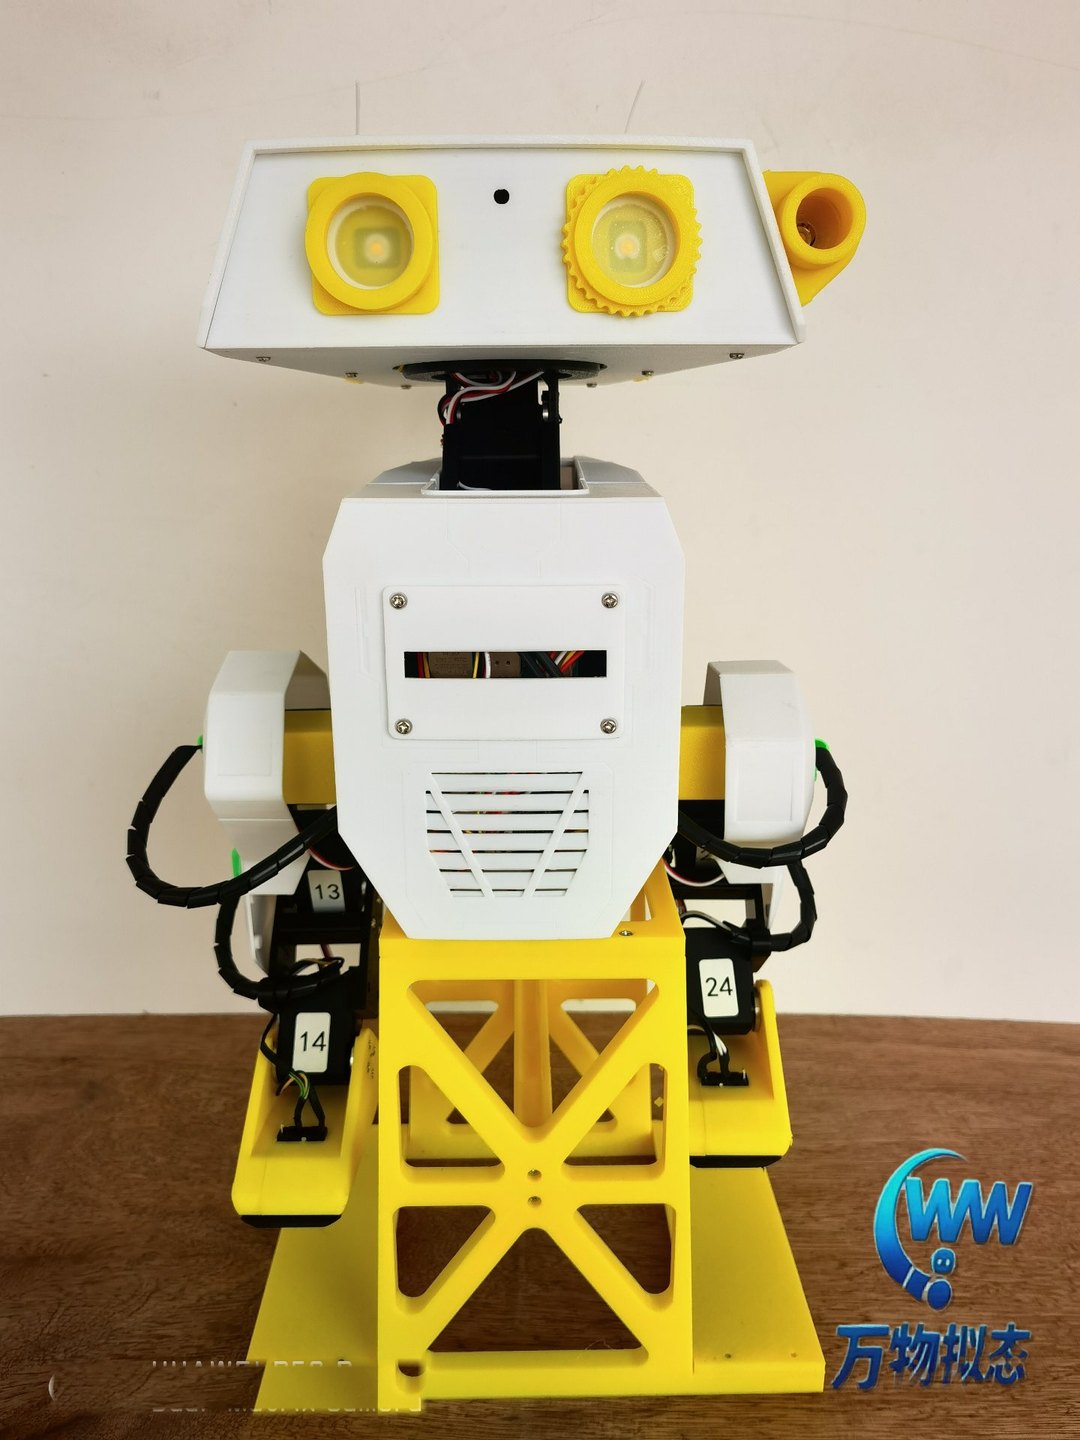
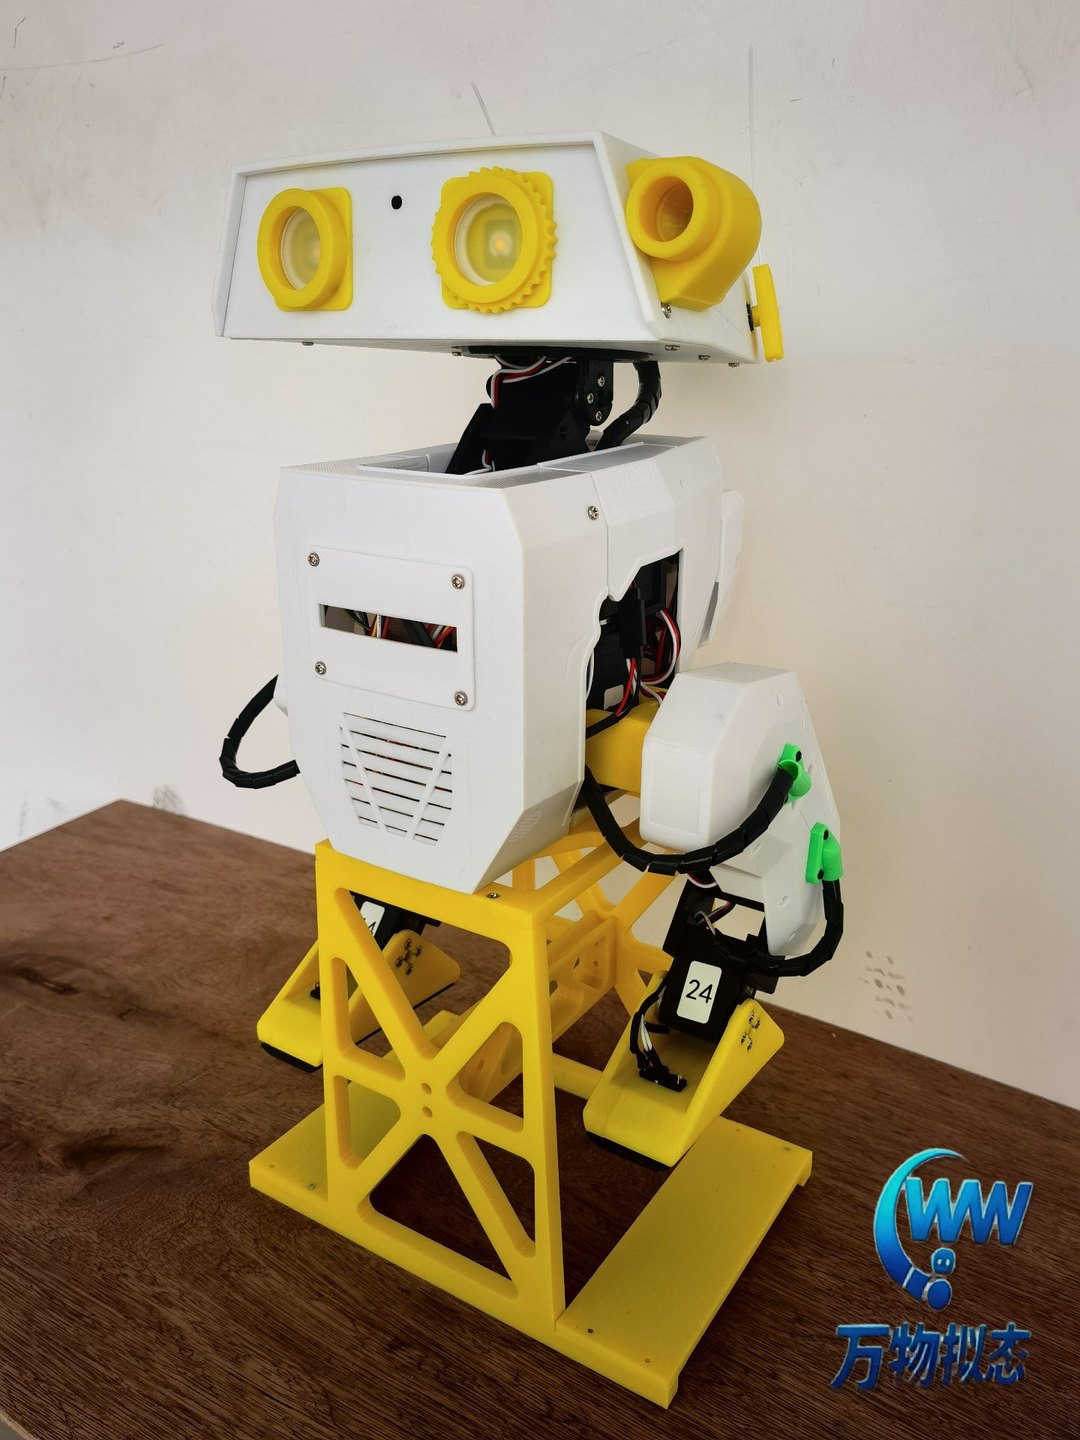
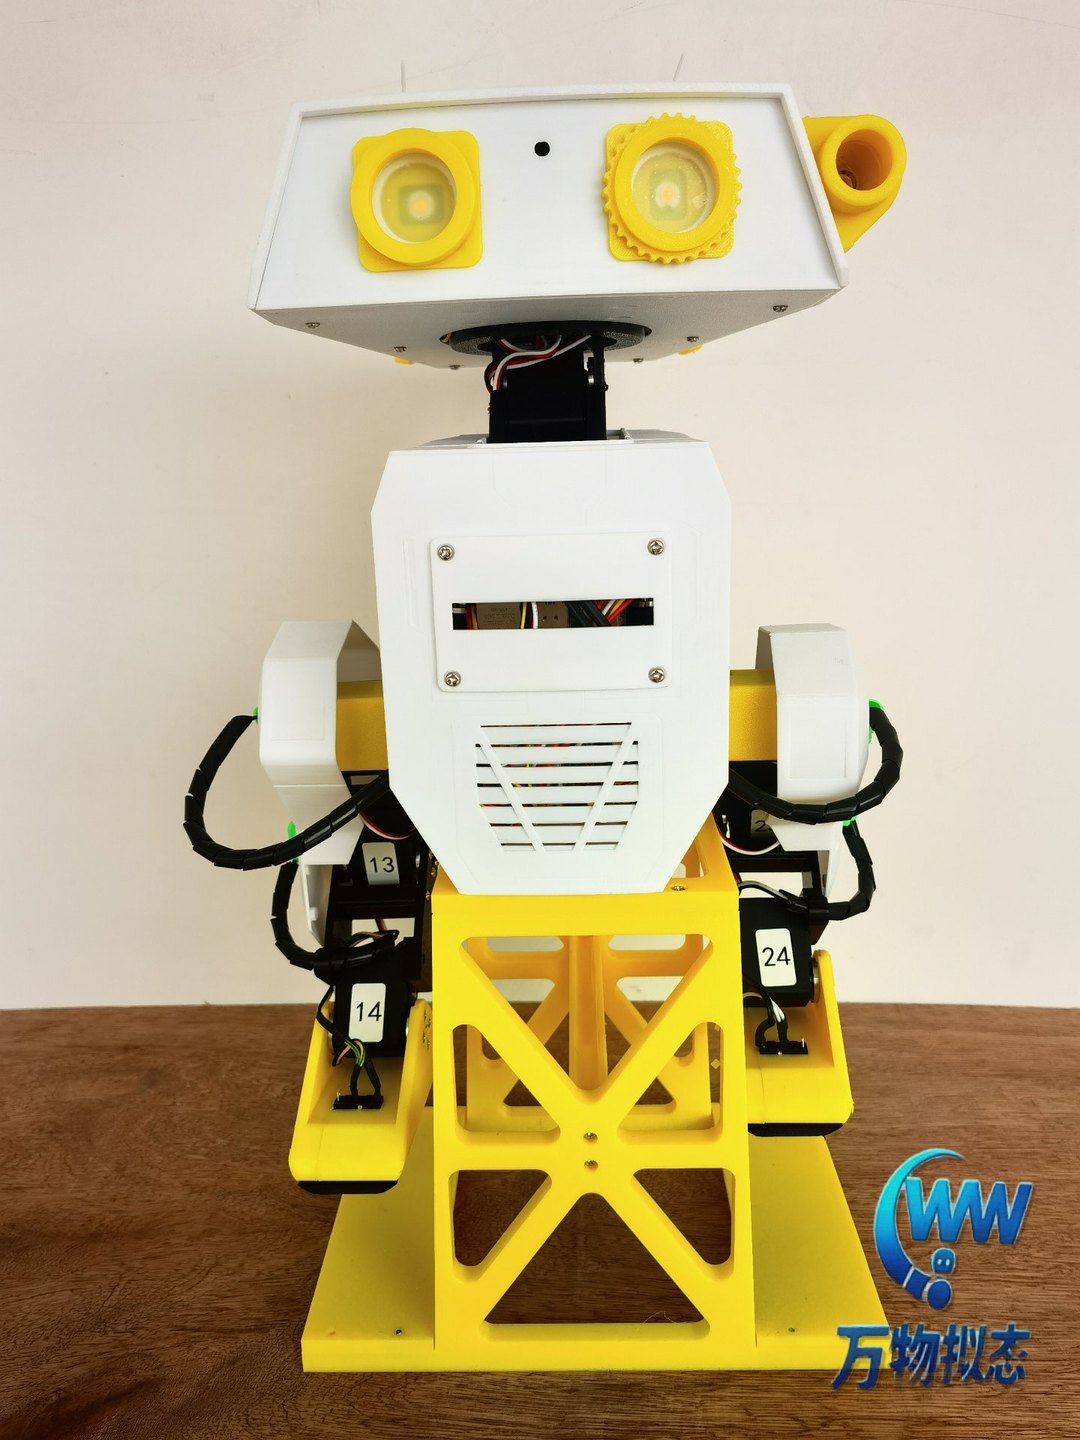
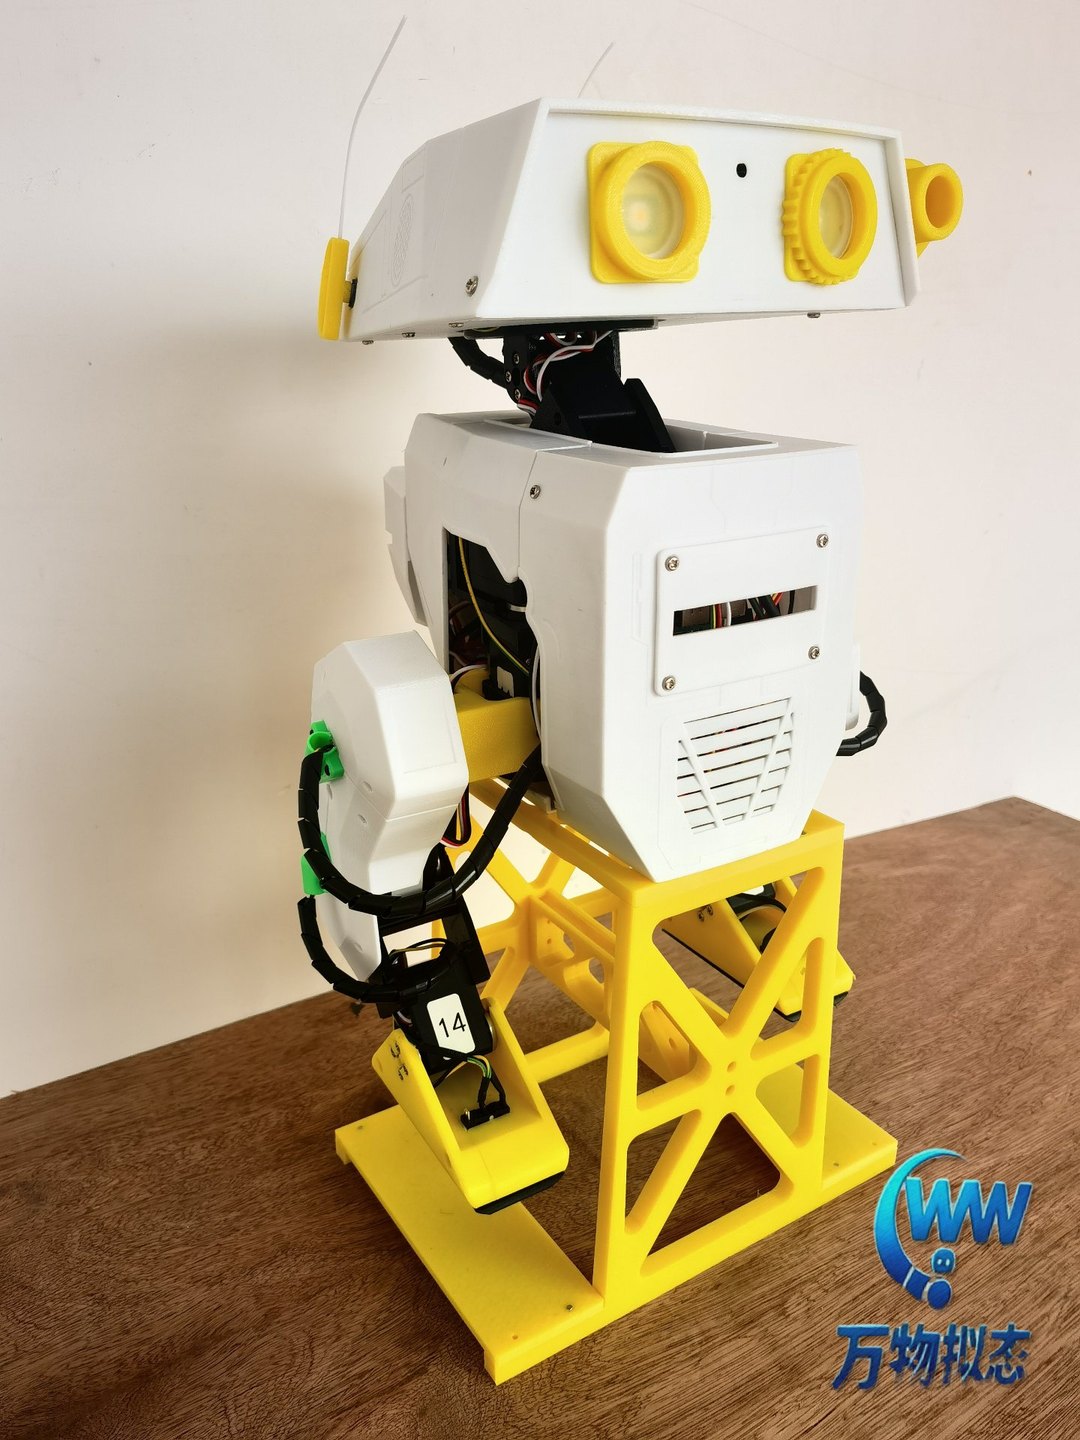
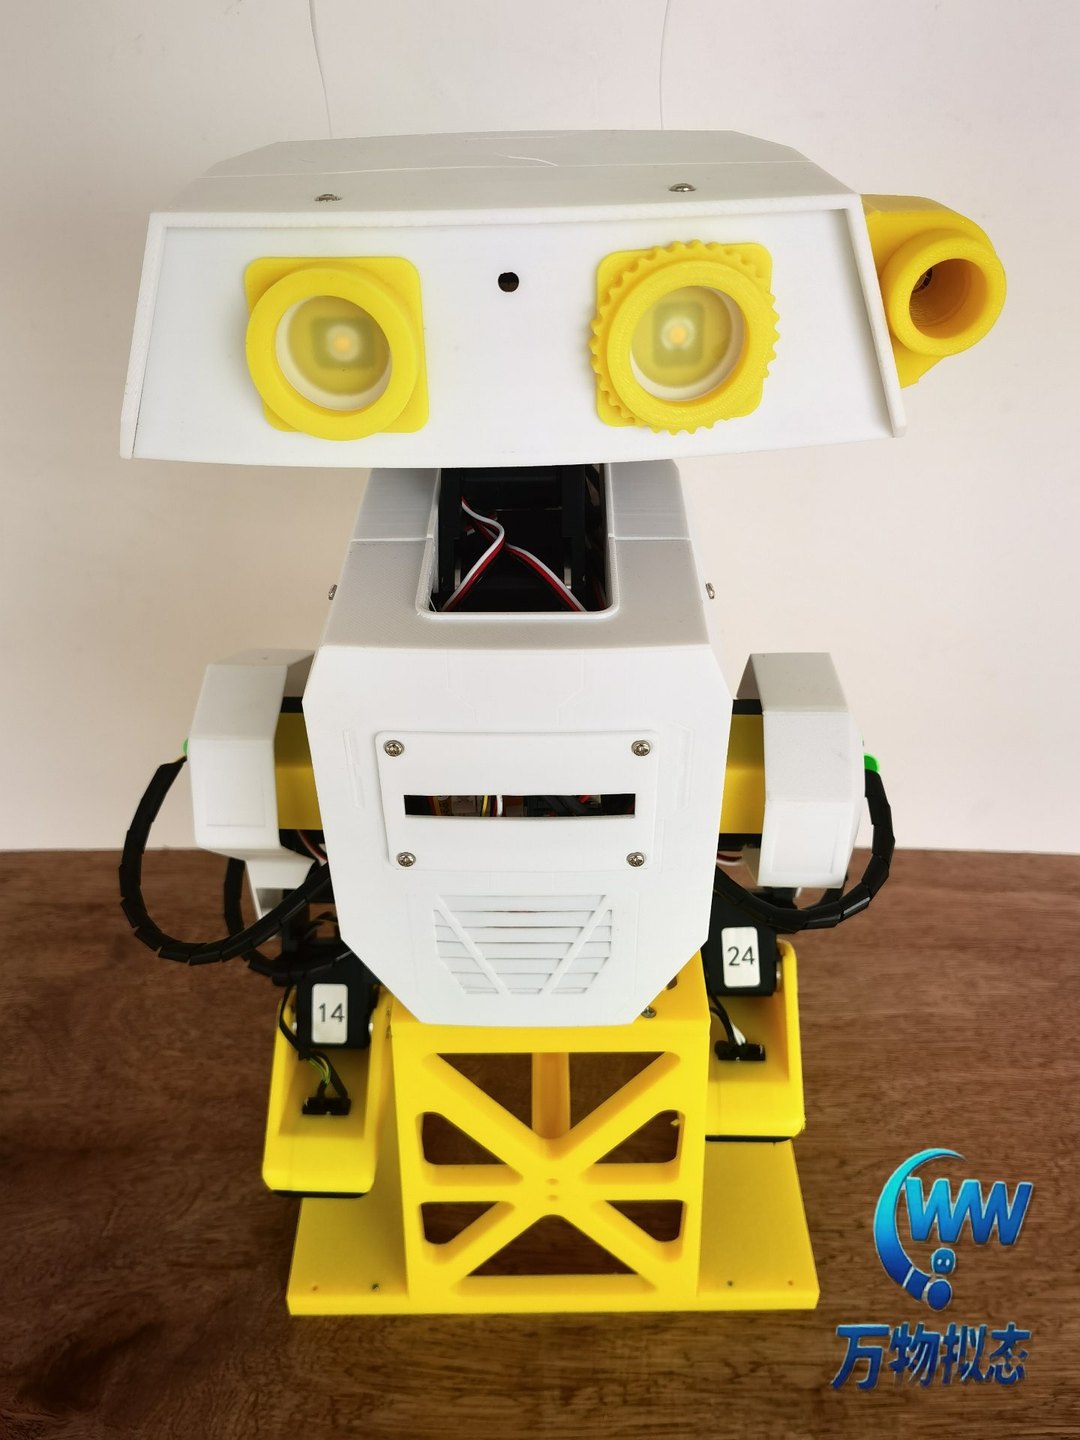
从外壳颜色到控制算法,从教学课件到科研实验,OpenDuck Mini 的每一层都向开发者开放
35+ 件 3D 打印结构件(PLA/TPU),配色、涂装、外壳造型均可定制,打造独一无二的校园 IP 机器人形象。
机械 CAD、BOM 物料、板载软件、仿真环境、强化学习策略全部开源(Apache-2.0),商用无忧。
预留摄像头、麦克风、LED 表情与投影接口,可加装传感器与语音交互,满足科研与教学场景扩展。
MuJoCo 仿真 + 强化学习行走策略开箱即用,支持模仿学习训练自己的步态,Sim2Real 全流程打通。
OpenDuck Mini v2 核心参数一览
| 外形高度 | 约 42 cm(腿部伸直) |
| 机器人构型 | 双足仿生机器人(灵感源于迪士尼 BDX) |
| 驱动系统 | 14× Feetech STS3215 总线舵机 + 2× SG90 微型舵机(触角) |
| 关节布局 | 每腿 5 自由度(髋偏航/滚转/俯仰、膝、踝);头部俯仰/偏航/滚转 + 颈部俯仰;触角 ×2 |
| 主控制器 | Raspberry Pi Zero 2W(4×Cortex-A53 @1GHz,512MB RAM) |
| 传感器 | BNO055 九轴 IMU、足部接触开关、摄像头、麦克风 |
| 电源 | 2S 18650 锂电池组(约 7.4V)带 BMS 保护 |
| 音频 / 显示 | MAX98357A I2S 功放 + 扬声器;双眼 LED + 投影表情 |
| 机械结构 | 35+ 件 3D 打印件(PLA 结构件 / TPU 柔性件),M3 热熔螺母与轴承 |
| 控制方式 | Xbox 手柄(蓝牙)遥控,支持启停 / 加速 / 触角 / 随机音效 |
| 开源许可 | Apache-2.0(含商用) |
机械 · 驱动 · 感知 · 算力 · 软件,每一层都开放可改
PLA 结构件 + TPU 柔性脚底,Onshape 完整 CAD 模型开放,打印参数一键复用
14 路串行总线舵机 + 2 路 PWM 触角,关节软偏移标定工具,电机参数可辨识
BNO055 九轴 IMU 姿态感知,足部接触开关,摄像头与麦克风表情交互扩展
树莓派 Zero 2W 运行 ONNX 强化学习策略,GPIO 直控 LED / 投影 / 触角 / 足部开关
板载 Python Runtime + MuJoCo 仿真 + RL 训练管线,duck_config.json 灵活配置
内置 URDF 模型与 Playground 环境,从 Onshape 设计到仿真的转换文档齐全,仿真零门槛。
仓库内置 ONNX 格式强化学习策略(BEST_WALK_ONNX),到手即可驱动行走,无需自行训练。
提供参考动作生成流程与训练文档,配合 BAM 电机辨识提升仿真到真机的迁移效果。
Xbox 蓝牙手柄遥控:启停、随机音效、触角控制、加速行走,演示与交互场景随手就来。
# OpenDuck Mini Runtime
from runtime import Duck

duck = Duck(config='duck_config.json')
duck.calibrate()        # 关节软偏移标定
duck.load_policy('BEST_WALK_ONNX.onnx')
duck.walk()              # 强化学习步态
duck.blink_eyes(2) # 表情交互 ✨万物拟态提供从整机交付到联合研发的完整定制服务体系
全装配整机交付,含预训练行走策略,开箱即可遥控行走,适合课程演示与兴趣体验。
融入学校 Logo、吉祥物、校庆元素的外壳定制,打造校园专属的 AI 形象大使。
面向高校实验室与科研团队的联合研发,从硬件到算法按需深度定制。
覆盖机器人学、运动控制、嵌入式、强化学习的全链条实训载体,理论到真机一以贯之。
低成本双足平台,适合步态控制、Sim2Real、模仿学习等方向的快速迭代验证。
从零组装到二次开发,开源 BOM 与装配指南,培养动手能力与工程思维。
校园科技节、开放日、迎新典礼的互动明星,定制外观让机器人成为校园 IP。
课程目标、知识图谱、学习路径与考核方式总览。
配置开发环境、SSH 远程连接与文件同步工具链。
从传统 AI 到具身智能:感知、决策与执行的闭环。
分层控制架构:高层任务规划、中层运动控制、底层伺服驱动。
基于模型控制与基于学习控制的对比、适用场景与演进趋势。
质心、支撑多边形与静态稳定性的几何关系。
线性倒立摆模型与捕捉点的物理意义及计算。
单双脚支撑切换、重心轨迹规划与稳定判据。
DH 参数建模、正运动学求解与逆运动学数值解法。
足端轨迹规划:离地、摆动、触地阶段的约束与插值。
结合质心速度与位置,求解摆动脚触地点的预测方法。
从状态机到步态周期:双足行走完整控制流程拆解。
参数整定、在线调试与真机步态验证的工程实践。
MuJoCo 物理引擎特性、URDF/MJCF 模型与接触模型。
在 Linux/树莓派上安装 MuJoCo、绑定 Python 与依赖。
加载 OpenDuck Mini 模型、运行第一个仿真步并可视化。