开源双足机器鸭
散件 DIY
Apache-2.0 开源
MicroDuck 国产版
面向个人开发者的开源双足机器鸭 · 散件组装 · 强化学习原生
25cm 高的可爱机器鸭,15 自由度全身关节,RK3566 主控 50Hz 策略环驱动。结构图纸、BOM、固件、强化学习训练栈全量开源——散件到手自己组装,从仿真到真机,训练属于你自己的具身智能。

面向个人开发者的开源双足机器鸭 · 散件组装 · 强化学习原生
25cm 高的可爱机器鸭,15 自由度全身关节,RK3566 主控 50Hz 策略环驱动。结构图纸、BOM、固件、强化学习训练栈全量开源——散件到手自己组装,从仿真到真机,训练属于你自己的具身智能。
15 自由度(腿 5×2 + 头颈 4 + 鸭嘴 1),50Hz 板载策略环,预置行走、踢球、喙部抓取等 7 套行为,摔倒自主起身。
结构件 + 电子件 + 舵机 + 主控 + 电池全配齐,3D 打印图纸与 BOM 全量开源,中英双语组装教程,自己动手造一只。
MuJoCo 仿真 + PPO 训练,导出 ONNX 部署到真机。仿真到现实迁移工具链完整开放,动作策略可重训。
Rust 守护进程架构、Python / JavaScript 编程自定义行为,国产舵机平替 + 低成本,个人开发者也能上手。
| 整机尺寸 | 高 25cm · 宽 14cm · 重约 800g(≤1kg) |
| 自由度 | 15 DOF(腿部 5×2 + 头颈 4 + 鸭嘴 1) |
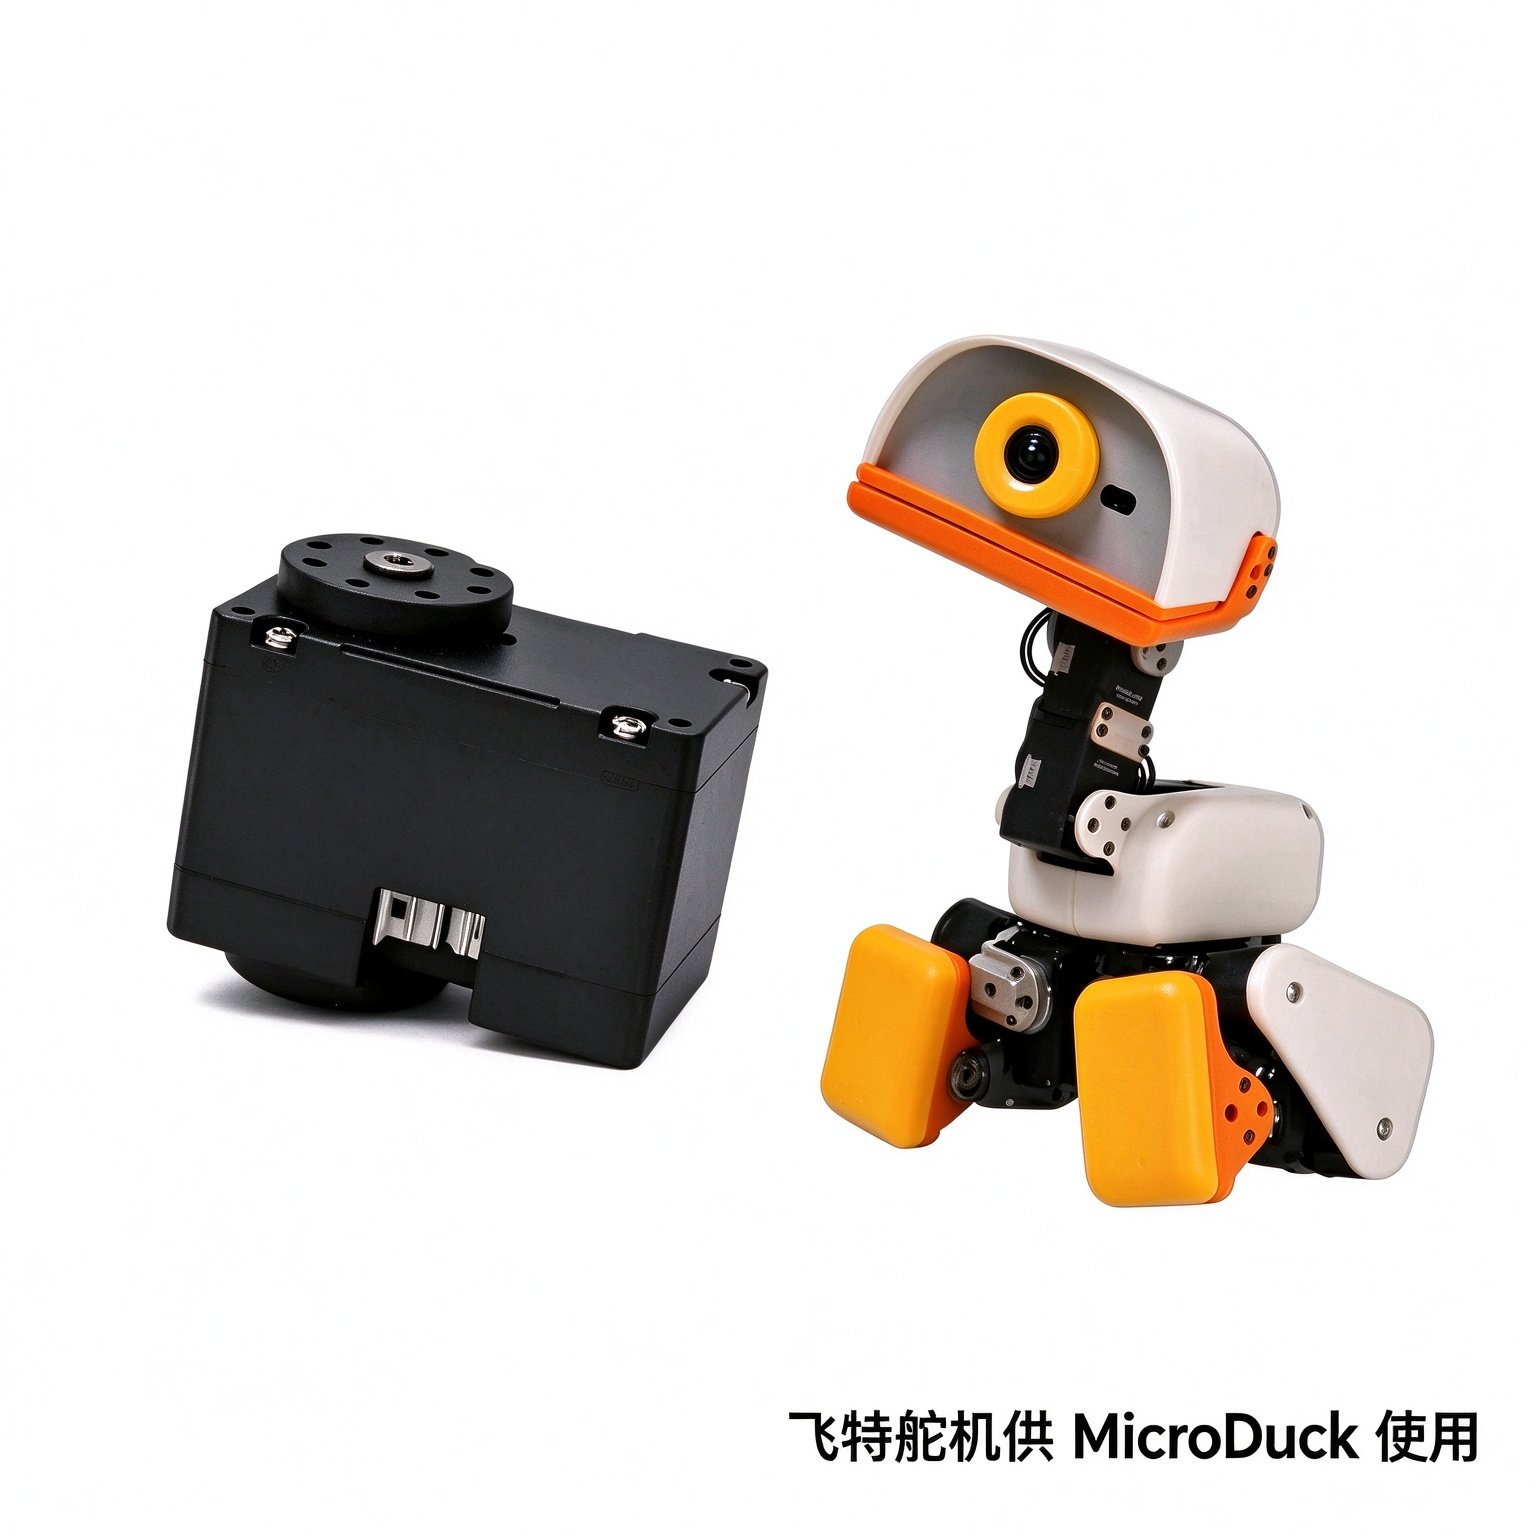
| 舵机 | 15 × 国产平替舵机(Feetech 同款) |
| 主控 | 瑞芯微 RK3566(四核 Cortex-A55 · 0.8 TOPS NPU) |
| 内存 / 存储 | 1GB RAM + 32GB eMMC |
| 感知 | 广角摄像头 · 8×8 ToF 深度 · 双 IMU · 麦克风 · 扬声器 · NFC |
| 通信 | Wi-Fi · 蓝牙 · NFC |
| 电池 | 18650 可拆卸电池组,续航约 1 小时 |
| 控制 | 50Hz 板载策略环 · RL 训练基于 MuJoCo / PPO |
| 结构件 | 3D 打印(FDM / 光固化)+ 钣金件,图纸全开源 |
| 预置行为 | 行走 · 坐立 · 下蹲 · 踢球 · 喙部抓取 · 轮滑 · 摔倒起身 |
不是买一台只会循环播放动作的玩具,而是一台可以继续做实验、继续二创的开源双足机器人平台。
3D 打印结构件、电子件、15 颗舵机、RK3566 主控、电池组一应俱全,按 BOM 清单核对,开箱即可组装。
从打印到组装、从烧录到首跑,分步图解教程;公差与干涉问题清单全量公开,复现成功率有保障。
在 MuJoCo 仿真里用 PPO 训练新步态、新动作,导出 ONNX 部署真机——把你的想法教给这只鸭子。
低成本上手强化学习与具身智能,训练属于自己的动作策略。
散件组装 + 开源教程,把机器人拆开讲透,边做边学。
仿真到现实迁移、步态控制、域随机化等方向的低成本实验平台。
开源生态二创、技能包开发、高校竞赛与社团活动载体。
Rust 编写的 7 守护进程架构,robotd 50Hz 电机控制循环 + 安全护栏,各进程经 JSON-RPC 2.0 通信。
MuJoCo 仿真 + PPO 强化学习,域随机化仿真建模,训练策略导出 ONNX 部署真机。
硬件图纸 / PCB / BOM 走 CERN-OHL-S,软件栈与训练环境走 Apache-2.0,教程文档 CC BY-SA。